작업 카드 · 설계 | 적용 대상: 하중을 읽고 상대의 선택지를 남기는 제동
작업 전 확인: 본문의 적용 조건과 설정값을 확인할 것. 판정: 해당 장의 기준 및 검증 장의 합격·중단 조건을 대조할 것. 주의: 가설과 점검 예를 실측 결과로 취급하지 말 것.
제동과 추월의 의도를 주행으로 드러낸다
작업 01 — 공식 관찰과 시제품 가설
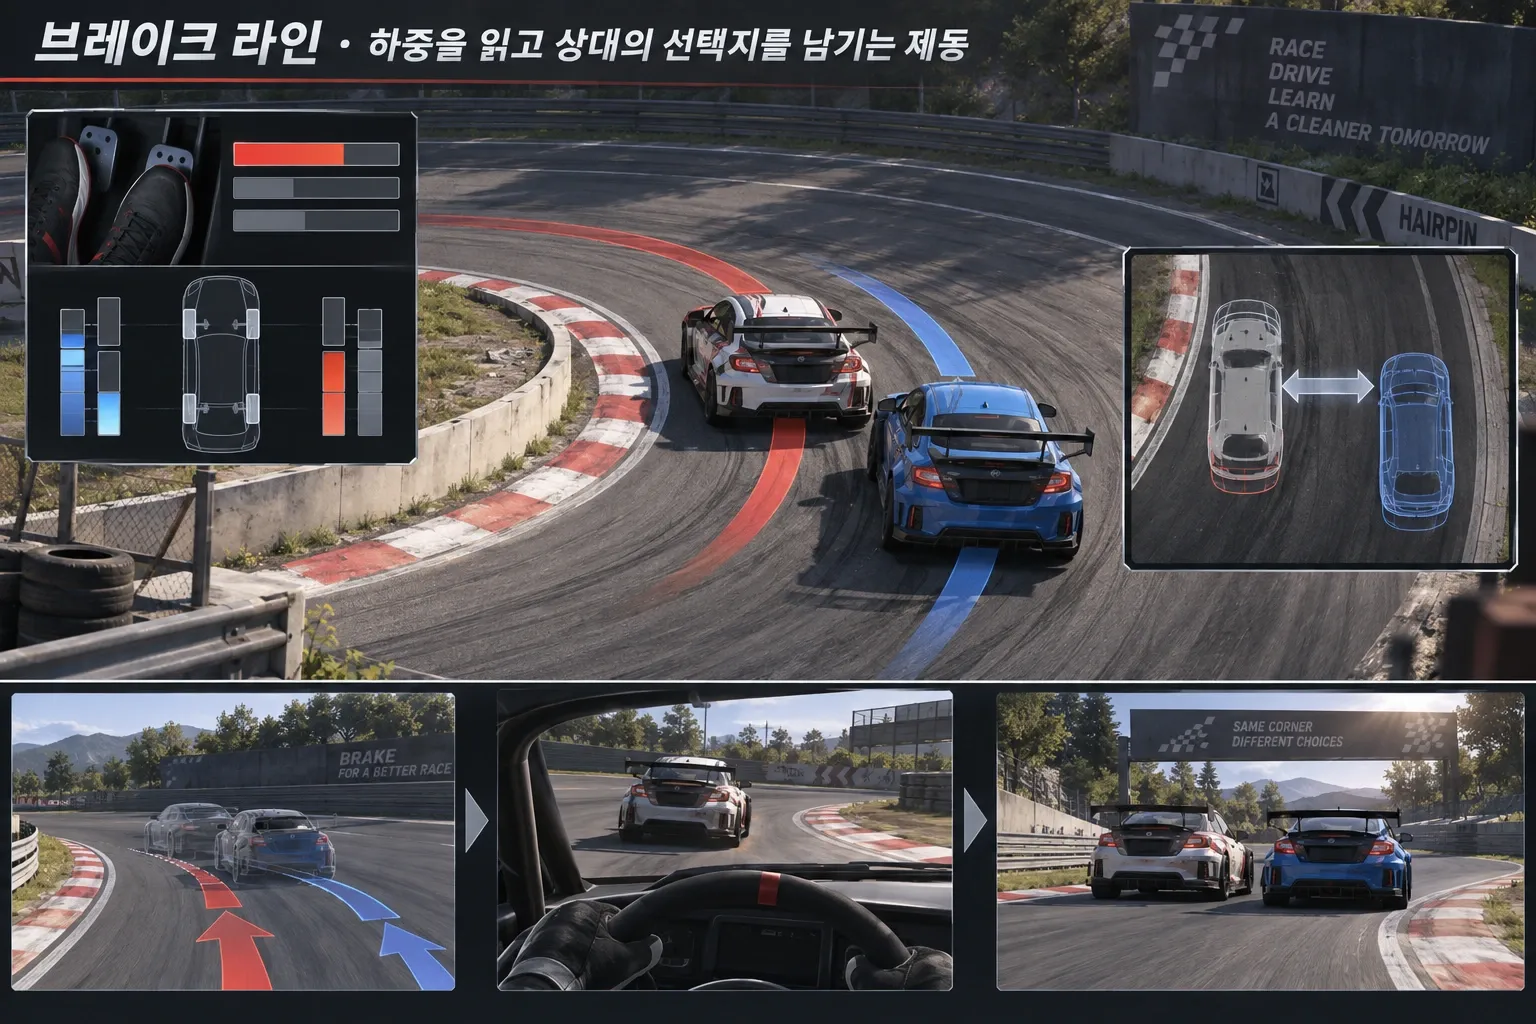
하중을 읽고 상대의 선택지를 남기는 제동 전용 도해. 이 문서의 시스템·선택 관계를 시각화하며 세부 수치와 예외는 본문을 따른다.
-
기준: 공식 제품 페이지는 현실 차량을 모으고 조정하며, 레이스·미션·라이선스 센터·온라인 경쟁을 경험할 수 있다고 설명한다.
-
기준: 같은 페이지는 공기역학과 바람, 젖고 마르는 노면이 핸들링과 레이스에 영향을 준다고 소개한다.
-
제한: 이 관찰은 특정 코너의 최적 제동점이나 온라인 접촉의 빈도를 말하지 않는다.
-
제한: ‘플레이어가 타이어 하중을 제대로 이해하지 못한다’도 공식 자료로 단정할 수 없다.
-
가설: 시제품 가설은 더 좁다.
-
기준: 접촉이나 언더스티어 뒤에 전체 랩 리플레이만 주어지면, 운전자는 자신의 제동 시작·해제·조향 겹침과 상대와 남긴 폭을 한 사건으로 비교하기 어렵다.
-
가설: 따라서 시스템은 물리를 교과서처럼 점수화하지 않고, 동일한 코너를 짧게 다시 달리며 한 입력 가설을 시험하게 한다.
-
기준: 성공은 랩타임만 낮아지는 일이 아니라, 플레이어가 다음 교전에서 상대가 예측 가능한 위치를 고를 수 있게 만드는 것이다.
작업 02 — 관찰값은 판정문이 아니다
-
기록·측정: 코너 진입 45m 전부터 출구 20m 뒤까지를 ‘제동 창’으로 저장할 것.
-
기록·측정: 기록은 속도, 브레이크 입력, 조향 입력, 앞·뒤 축의 상대 하중 막대, 네 바퀴의 여유 표시, 차선 경계와 상대 차의 차체 외곽이다.
-
기준: 하중 막대는 실제 뉴턴값을 흉내 내지 않고 이 시제품 내부에서 정규화한 0~100값이다.
-
기준: 100은 ‘최대 접지’가 아니라 동일 차량·노면·시작 속도 범위에서 사전 캘리브레이션한 제동 창들의 축별 상한값이다.
-
제한: 따라서 각 주행 창이 자기 최대값으로 다시 100이 되지 않으며, 막대가 높아도 무조건 빠르거나 안전하다고 말하지 말 것.
-
점검 예: 예를 들어 120km/h, 80% 제동, 조향 28%의 진입에서 앞축 78·뒤축 31이 나왔고, 0.6초 뒤 조향이 64%가 되자 앞쪽 여유가 18로 낮아졌다고 하자. 시스템은 ‘조향이 틀렸다’고 쓰지 않는다.
-
기준: 다음 시도에서 ① 제동 시작을 15m 앞당긴다, ② 같은 제동 시작점에서 조향을 45% 아래로 유지한다, ③ 브레이크를 코너 꼭짓점 10m 전에 20%까지 부드럽게 푼다 중 하나를 고르게 한다.
-
가설: 15m와 20%는 실제 차량 공통 권장이 아니라 교육용 트랙의 최초 가설이다.
-
제한: 타이어 여유는 바퀴별 색만으로 알리지 않는다.
-
기준: ‘앞왼쪽: 제동과 조향이 겹침’, ‘뒤오른쪽: 가속 재개 뒤 하중 이동’처럼 텍스트를 함께 준다.
-
기준: 색각 이상과 화면 흔들림 설정에서도 읽히게 하고, 휠·패드 모두 같은 관찰 정보를 얻는다.
-
제한: 자동 제동 보조를 켠 경우에도 입력 로그는 남기되 ‘플레이어가 만든 제동’과 같은 비교표에 섞지 않는다.
두 차가 추월 경쟁 대신 제동 구간을 안정적으로 통과하고 출구 속도를 남긴다.
작업 03 — 폭을 선언하는 교전 규칙
-
기준: 직선에서 1.2초 이상 앞차와 0.8초 이내 간격에 있을 때, 뒤차는 추월 선언을 한 번 누를 수 있다.
-
기준: 선택지는 다음 제동 구간의 안쪽, 바깥, 선언하지 않음이다.
-
기준: 선언은 우선권도 충돌 면책도 아니다.
-
수행: 화면에는 양쪽 차에 ‘안쪽 시도’와 예상 제동 구간만 0.9초 보이고, 방어자는 한 번의 이동으로 안쪽을 지키거나 출구 폭을 남길 것.
-
제한: 두 번째 방향 전환을 통해 지그재그로 막는 행위는 선언 신뢰에 포함하지 말 것.
-
조건·조치: 유효한 교전은 선언 뒤 0.5초 이내에 예상 줄로 진입하고, 꼭짓점 전후 0.3초 동안 두 차량 차체 외곽 사이에 최소 0.75대 폭의 횡방향 여유를 남긴 경우다.
-
기준: 이 폭은 실제 레이스 규정의 대체물이 아니다.
-
기준: 카메라와 차량 폭이 일정한 시제품에서 비교하기 위한 내부 단위다.
-
제한: 젖은 노면, 다른 차급, 다중 추월에서는 그대로 적용하지 말 것.
-
제한: 충돌이 없더라도 너무 늦은 선언으로 앞차의 선택 시간을 없앴다면 유효 교전으로 기록하지 말 것.
-
제한: 방어자는 양보 버튼을 누를 필요가 없다.
-
기준: 이 기획의 목적은 예절 퀴즈가 아니라 서로의 조작 공간을 만드는 것이다.
-
기준: 앞차가 바깥을 남겼다가 출구 가속에서 다시 앞설 수 있고, 뒤차는 안쪽 시도 뒤 일찍 제동해 다음 코너를 준비할 수 있다.
-
기준: 순위가 바뀌지 않아도 교전의 의도가 읽혔다면 학습 장면이 된다.
노면과 코너 반경이 차례로 달라지는 실제 레이스 서킷이다.
작업 04 — 실패, 악용, MVP
-
제한: 접촉 직후 ‘상대 탓’ 버튼이나 감점은 없다.
-
기록·측정: 대신 마지막 6초의 두 차량 궤적을 저장하고, 재현 주행에서는 유령 상대가 직전의 속도·선언만 재생한다.
-
기록·측정: 상대가 갑자기 비켜 주는 인공지능으로 기록을 농사짓지 못하게, 동일 교전의 유효 비교 보상은 하루 두 번으로 제한할 것.
-
제한: 완주 직전 급제동을 반복해 하중 그래프를 과장하는 행위는 제동 창 밖의 40% 이상 속도 손실이 있으면 비교 후보에서 제외할 것.
-
제한: 다만 느린 연습 주행 자체는 삭제하지 말 것.
-
가설: MVP는 FF 차량 한 대, 마른 아스팔트 헤어핀 한 개, AI 유령 한 대, 세 가지 입력 가설로 한정한다.
-
기준: 공력, 연료, 피트 전략, 공개 평판은 넣지 말 것.
-
수행: 3랩 중 한 번의 추월과 한 번의 방어를 보게 하고, 플레이어가 유령을 상대로도 폭과 제동 시작을 다르게 선택하는지 먼저 확인할 것.
안쪽 라인 진입과 방어에 쓸 여유 공간을 보고 추월 시점을 고른다.
작업 05 — 재현 주행의 계산과 판정 순서
-
제한: 시제품은 물리 엔진의 접지력을 새로 계산하지 말 것.
-
기준: 엔진이 매 프레임 제공하는 앞·뒤 축 하중과 차체 속도를 60Hz로 샘플링하고, 앞서 정한 축별 캘리브레이션 상한에 대입해 0~100 막대로 보인다.
-
기록·측정: 제동 창 안에서는 0.1초 묶음의 중앙값을 써서 흔들림만 줄이고, 막대의 기준 자체는 바꾸지 말 것.
-
기록·측정: 같은 차량·노면에서 직전 기준 주행의 속도 (v_b), 시험 주행의 속도 (v_t)를 꼭짓점 5m 전에서 읽어 차이를 기록할 것.
-
기준: 감속 거리는 실제 제동 모델을 주장하는 값이 아니라, 감속도 6.5m/s²가 같다고 가정한 비교 안내용
등가 거리 차이 = (v_b² - v_t²) / (2 × 6.5m/s²)다. -
기준: 예컨대 33.3m/s와 30.6m/s의 차이는 약 13.3m다.
-
점검 예: 화면에는 ‘같은 감속도를 가정하면 약 13m 차이’라고만 말하고, 이를 실제로 더 일찍 제동했다는 단정으로 쓰지 않으며 경사·ABS·타이어 온도가 바뀐 세션에는 숨긴다.
-
제한: 폭 판정도 차 중심선의 단순 거리만으로 끝내지 않는다.
-
기준: 꼭짓점 전후 0.3초에서 두 차량의 진행 방향에 수직인 축을 만들고, 그 축에서 외곽 차체 상자 사이의 최소 간격을 잰다.
-
조건·조치: 0.75대 폭 이상이면
폭 유지, 0.45~0.75대 폭이면접근, 그보다 작거나 차체가 겹치면폭 부족으로 남길 것. -
제한: 트랙 경계를 밟아 억지로 폭을 만든 경우에는 두 바퀴 이상 경계 밖 체류가 0.25초를 넘으면 유효 교전에서 뺀다.
-
기준: 이 규칙은 실제 심판 판정과 무관하며, 한 대 한 대의 차량 모델을 지원하기 전 MVP의 반복 가능한 비교 기준이다.
-
기준: 구체적 장면은 다음과 같다.
-
기준: 뒤차가 126km/h로 접근해 0.9초 전에 안쪽을 선언한다.
-
기준: 앞차는 한 번만 안쪽으로 옮기고, 뒤차는 31m 표식에서 78% 제동을 시작한다.
-
수행: 꼭짓점에서는 두 차량의 차체 외곽 사이 횡방향 간격이 0.82대 폭이고, 뒤차는 브레이크를 22%까지 풀어 조향을 38%로 유지할 것.
-
기준: 순위가 바뀌지 않아도 두 차가 출구에서 다시 나란해지면 시스템은 ‘선언 시간·한 번의 방어·폭 유지’를 별도로 보여 준다.
-
기준: 다음 재현에서는 뒤차가 제동만 8m 앞당긴다.
-
기록·측정: 조향도 바꾸면 기록은 저장하지만 원인 비교 카드에는 넣지 말 것.
작업 06 — 튜토리얼과 실패 복구의 경계
- 기준: 첫 세 랩은 정보량을 단계적으로 연다.
- 가설: 첫 랩에는 제동 시작과 타이어 여유만, 둘째 랩에는 한 가지 재현 가설만, 셋째 랩에만 선언과 폭 표시를 준다.
- 기준: 실패 뒤 선택지는 최대 세 개로 제한하고, ‘상대를 배려하라’ 같은 평가 문장은 쓰지 말 것.
- 기준: 카메라 멀미 설정을 쓰면 상대 위치를 화면 가장자리 화살표와 거리 숫자로 함께 제공하며, 리플레이는 0.5배속·정지·텍스트 순서표 중 하나로 볼 수 있다.
- 제한: 빠른 재시작을 원하는 플레이어는 2초 요약을 넘길 수 있지만, 넘긴 사실도 읽지 못함으로 해석하지 않는다.